多軸工作機械の同期制御
汎用ロボットコントローラでは対応できなかった,特殊な多軸工作機械の同期制御装置を設計します。
2機種の具体例を紹介します。
多軸工作機械の同期制御・№1
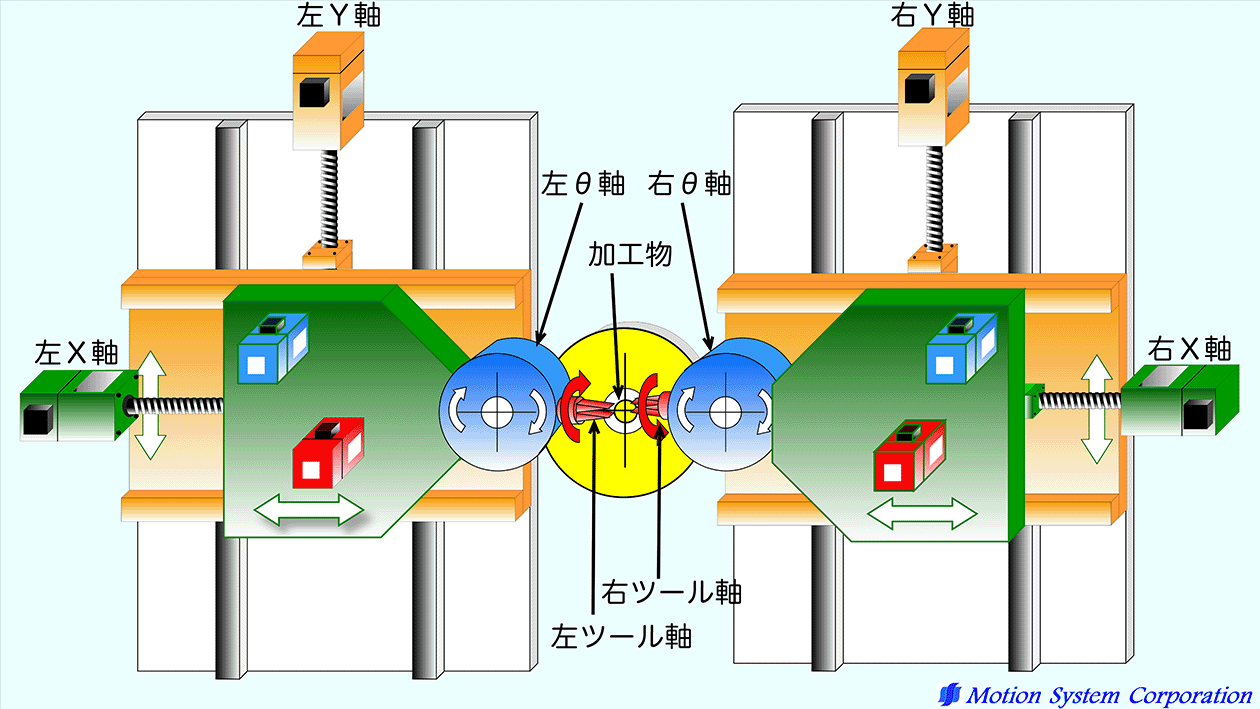
下図は左右のユニットにX軸・Y軸・θ軸・ツール軸を備えたユニバーサルな加工機械に対する同期制御です
「4.電子カム同期制御の入力設定方法」を基本として全軸同期運転を実行します。
貴社の加工方法に従った特殊な同期方法でも個別に設計対応いたします。
特殊な同期方法であっても計算式さえ明確であれば
各サーボモータ最高回転数・許容トルクがオーバしない限り基本的に可能です
下図中央の黄色部分は加工ワークを想定しています。
動画と説明
「電子カム制御技術を応用したワイヤフォーミングマシン」のデモ運転動画を参考にして下さい
多軸工作機械の同期制御・№2
汎用ロボットでは対応できなかった多軸工作機械の制御です。
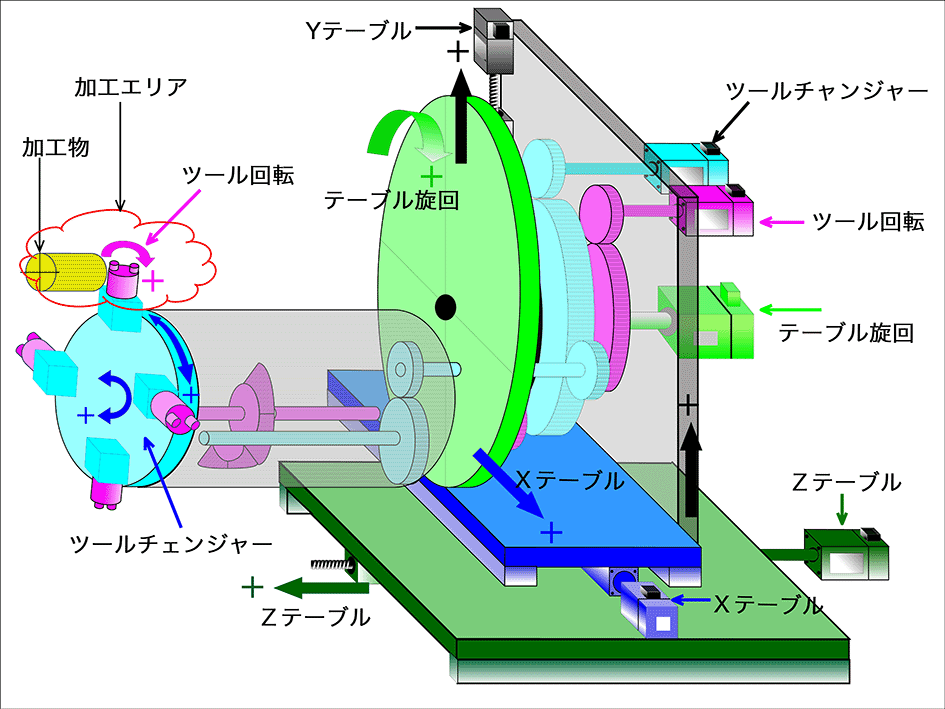
下図はワイヤ曲げ加工機です,左側から黄色で示すワイヤが供給され,加工エリアで曲げ加工されます。
XYZの3次元テーブル上に,旋回軸・ツールチェンジャ-軸・ツール回転軸の回転機構を備えています。
立体的に曲げられたワイヤがツールに干渉しないようにクリアランスを確保する必要があることから,加工エリアまで
腕を伸ばすような構造になっています,ツール先端部分に駆動モータを設置することが困難であるため機械背部からシャフトでドライブされています,そのためテーブル旋回が回転すると,構造的にツールチェンジャ及びツール回転に駆動が掛かるため,ツールチェンジャ軸及びツール回転軸に逆位相を与えて静止させています。
この制御を実行するには,高い演算能力とリアルタイム指令のできるコントローラ及び,
エラーなく伝達できるサーボインターフェースに加え,追従性の高いサーボモータが必要です。
機械正面からの動画と説明
「ワイヤ(電線)加工機・ベンダー・実加工」の実運転動画を参考にして下さい
多種多様の加工機械制御に対応いたしますのでお問い合わせ下さい。
詳細に関しては,「依頼をご検討の方へ・電子カム制御のシステム構成」をご覧下さい
- 貴社の状況に合わせたエンジニアリング業務をご提供いたします
- FAX 078-982-8352(24時間受付)